机器人开发 · 嵌入式
黄油机器人
一台把 ROS2、视觉、定位、运动控制与语音交互组合起来的自主移动机器人。
ROS2RK3588SESP32S3
 实机视频 · 黄油机器人
一台把 ROS2、视觉、定位、运动控制与语音交互组合起来的自主移动机器人。
实机视频 · 黄油机器人面向嵌入式与具身智能开发者的行业动态站,将多来源报道归并为事件并定期生成日报。
打开 EmbHot
面向流浪猫救助团队的协作工具,以猫档案、团队记录和公开信息减少群聊中的信息散落。
查看小程序与开发记录项目、文章、实机视频与系列教程,从新到旧排列;教程标注本站整理日期。
我把机器人、桌面硬件、网站和小程序的公开记录收进了 Honchic OS。它有一张可以玩的桌面,也把作品时间线、分类文章、连续动手的教程和个人介绍接在一起,方便你看做过什么、找想学的内容,或者认识鸿尘客。
阅读文章
EmbHot 是一个覆盖嵌入式、具身智能、外骨骼、极客 DIY 与复合材料的行业资讯站,提供精选、热点榜、主题阅读、日报与 RSS。本文介绍如何组合领域和内容形态筛选,沿着项目查找芯片、开源硬件、材料研究与相关标准,再回原文核对细节。
阅读文章
一套覆盖嵌入式产品产线管理全周期的链路系统:多客户固件管理、设备与配件烧录、序列号与入库、出库与质保、维修与质量追溯,再加上仓库 PDA 里的蓝牙入库、二维码打标和扫码出库,都收进同一本账。本文先讲这条链路具体怎么走,再讲我怎样用 AI 工具探索需求、用 Pencil 承载界面设计、用 BMAD 拆 Epic 落地,并在上线后持续维护,把它做成多客户 SaaS。
阅读文章
流浪猫协作档案微信小程序正式对外上线,学校、社区和小区的护猫组织都能免费建一颗自己的喵星。
 微信扫码打开喵呜档案;小程序于 2026-05-01 正式上线。
BMAD 和 OpenSpec 都想解决同一件事,AI 写代码时需求只活在聊天记录里。BMAD 用一套可伸缩的规划、构建与审查流程,把产品、架构、开发等视角请到桌边;OpenSpec 用一层轻量规格,把每一次变更讲清楚、记下来。本文结合我用 BMAD 从零做 ec-calc、日常用 OpenSpec 改代码的经历,补上两者到 BMAD v6.12 / v7 预览、OpenSpec v1.14 的最新变化,顺带看看 GitHub 的 Spec Kit,讲清它们的区别、成本,以及什么场景该选哪一个。
阅读文章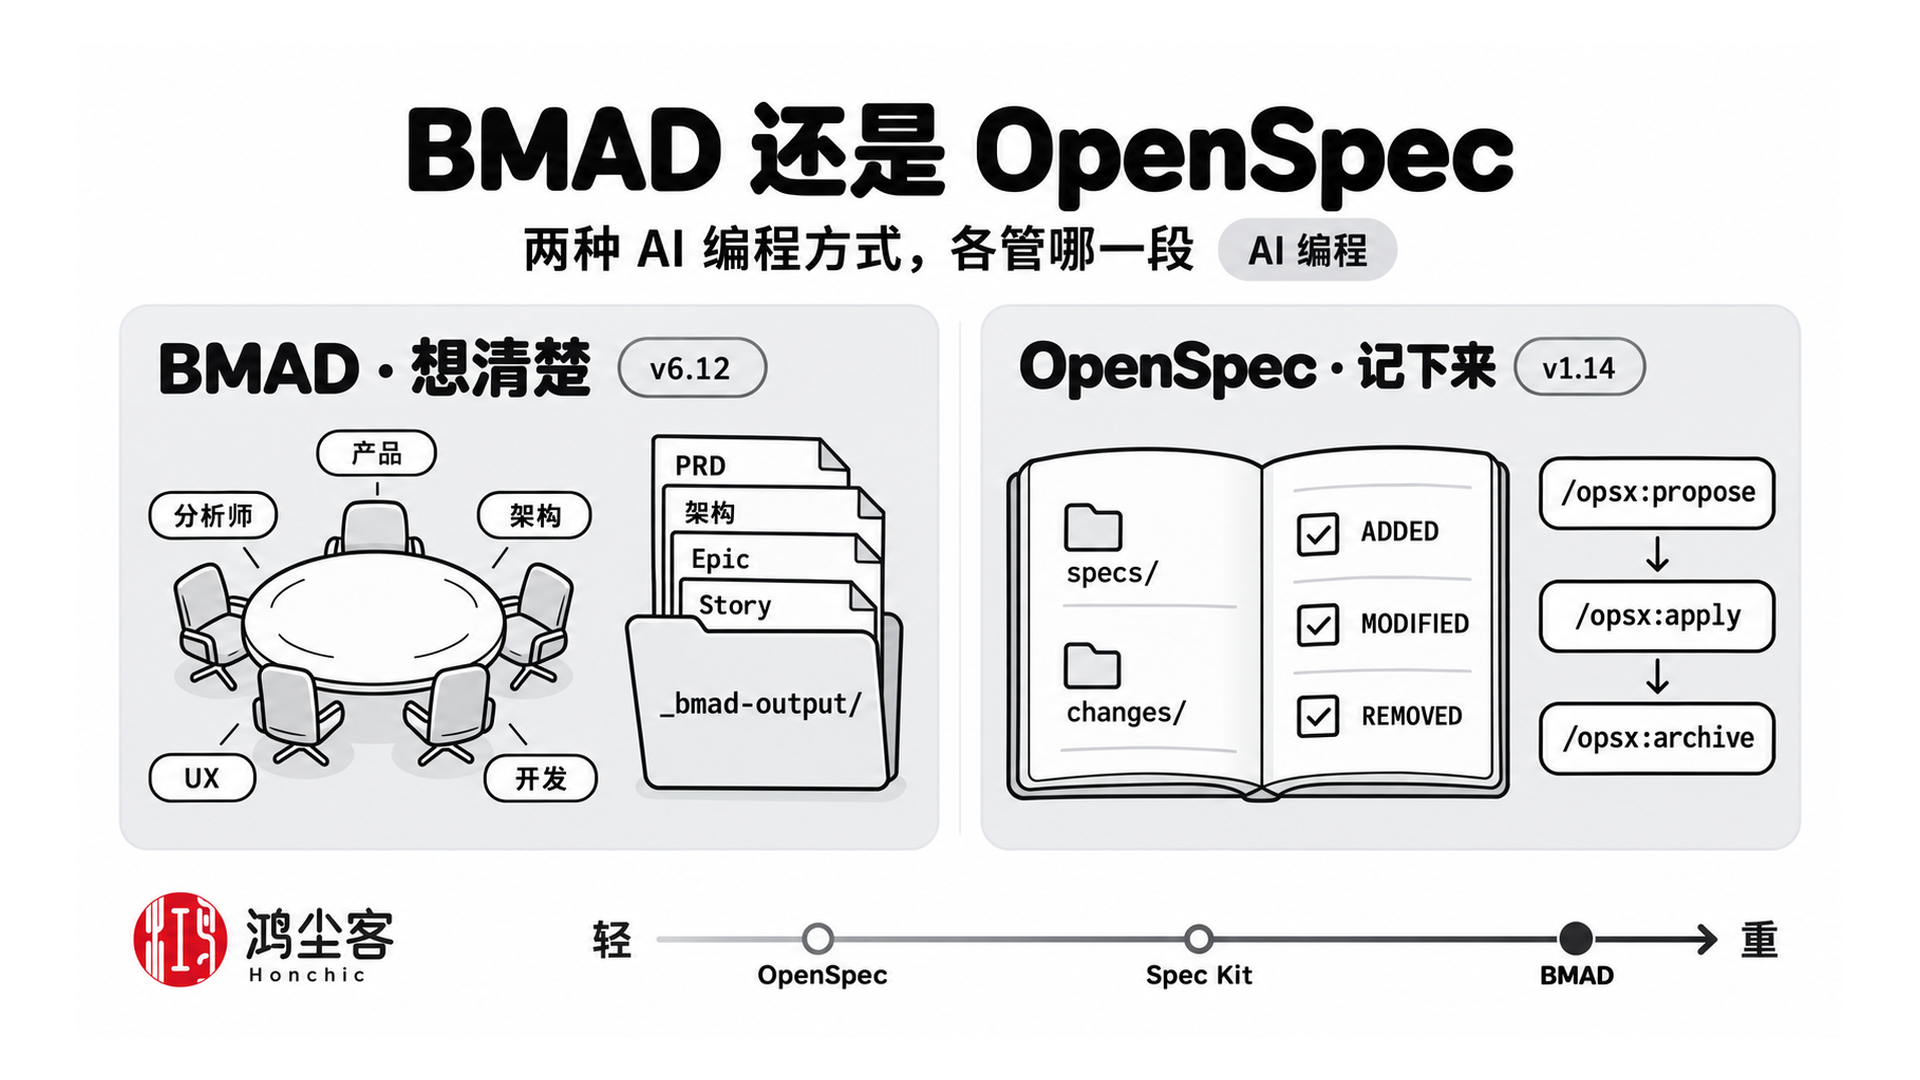
在飞书给 OpenClaw 机器人发一句「小红书流程」加文章链接,Claude CLI 就按顺序完成原文抓取、标题评分、两篇正文仿写、文档落盘和火山引擎配图,最后把两篇图文稿和 8 张黑板报配图存进本地文件夹,再回传飞书通知。本文拆解五个技能的分工、子代理之间的数据交接,以及纯文本校验、目录防撞和可视化终端这些工程细节,并附一次真实运行的完整产出。文末补记小红书此后对 AI 托管账号的治理,以及为什么现阶段 AI 还不能全自动接管自媒体运营。
阅读文章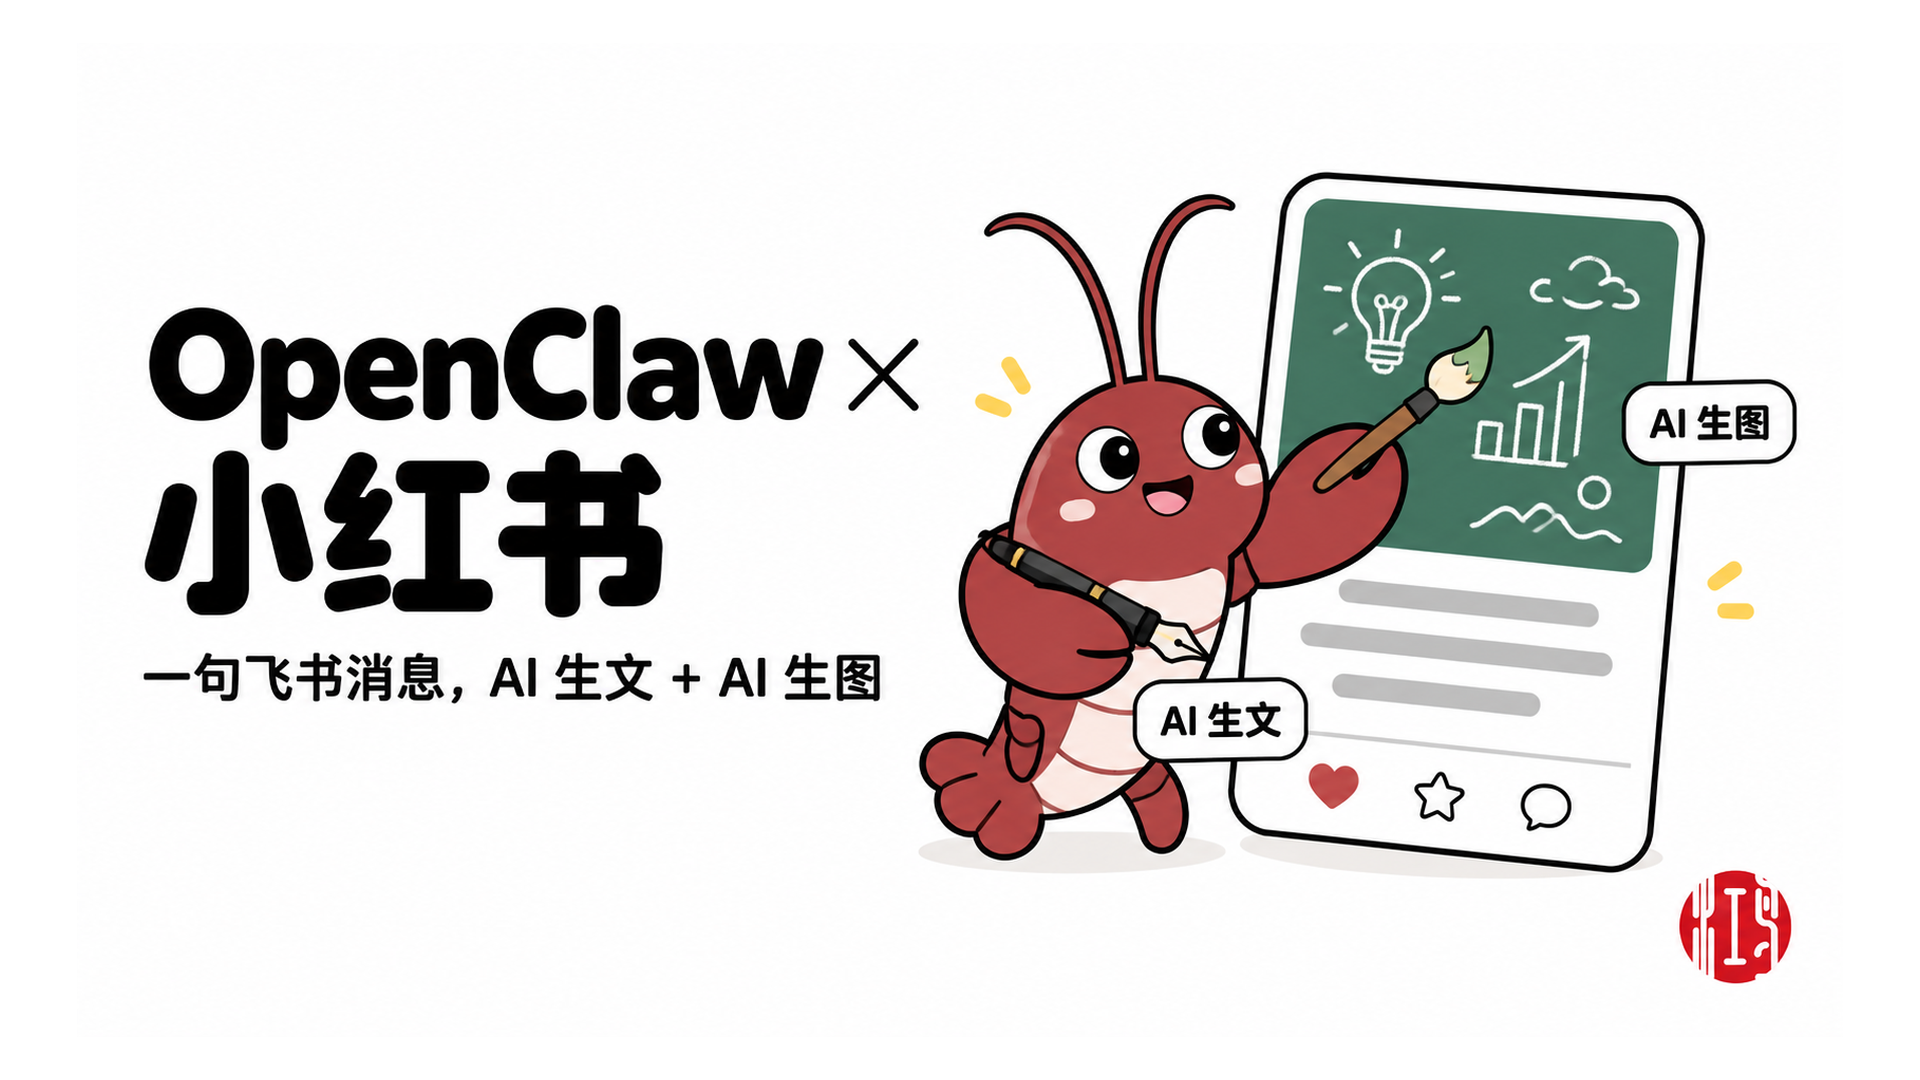
AI Auto Push 是一个基于 Astro 的静态资讯聚合站。Claude Code 技能并行检索 AI 技术、跨境电商、产品创业和 GitHub 热门四个领域的当日资讯,筛选去重并写成摘要,生成 Markdown 日报后自动发布到 GitHub Pages;OpenClaw 每晚定时触发这条流水线,每天早上由飞书机器人推送日报摘要。本文从 OpenClaw 的来历与能力讲起,介绍内容管道的六个步骤、网站结构、定时任务配置,以及新增资讯领域的方法。
阅读文章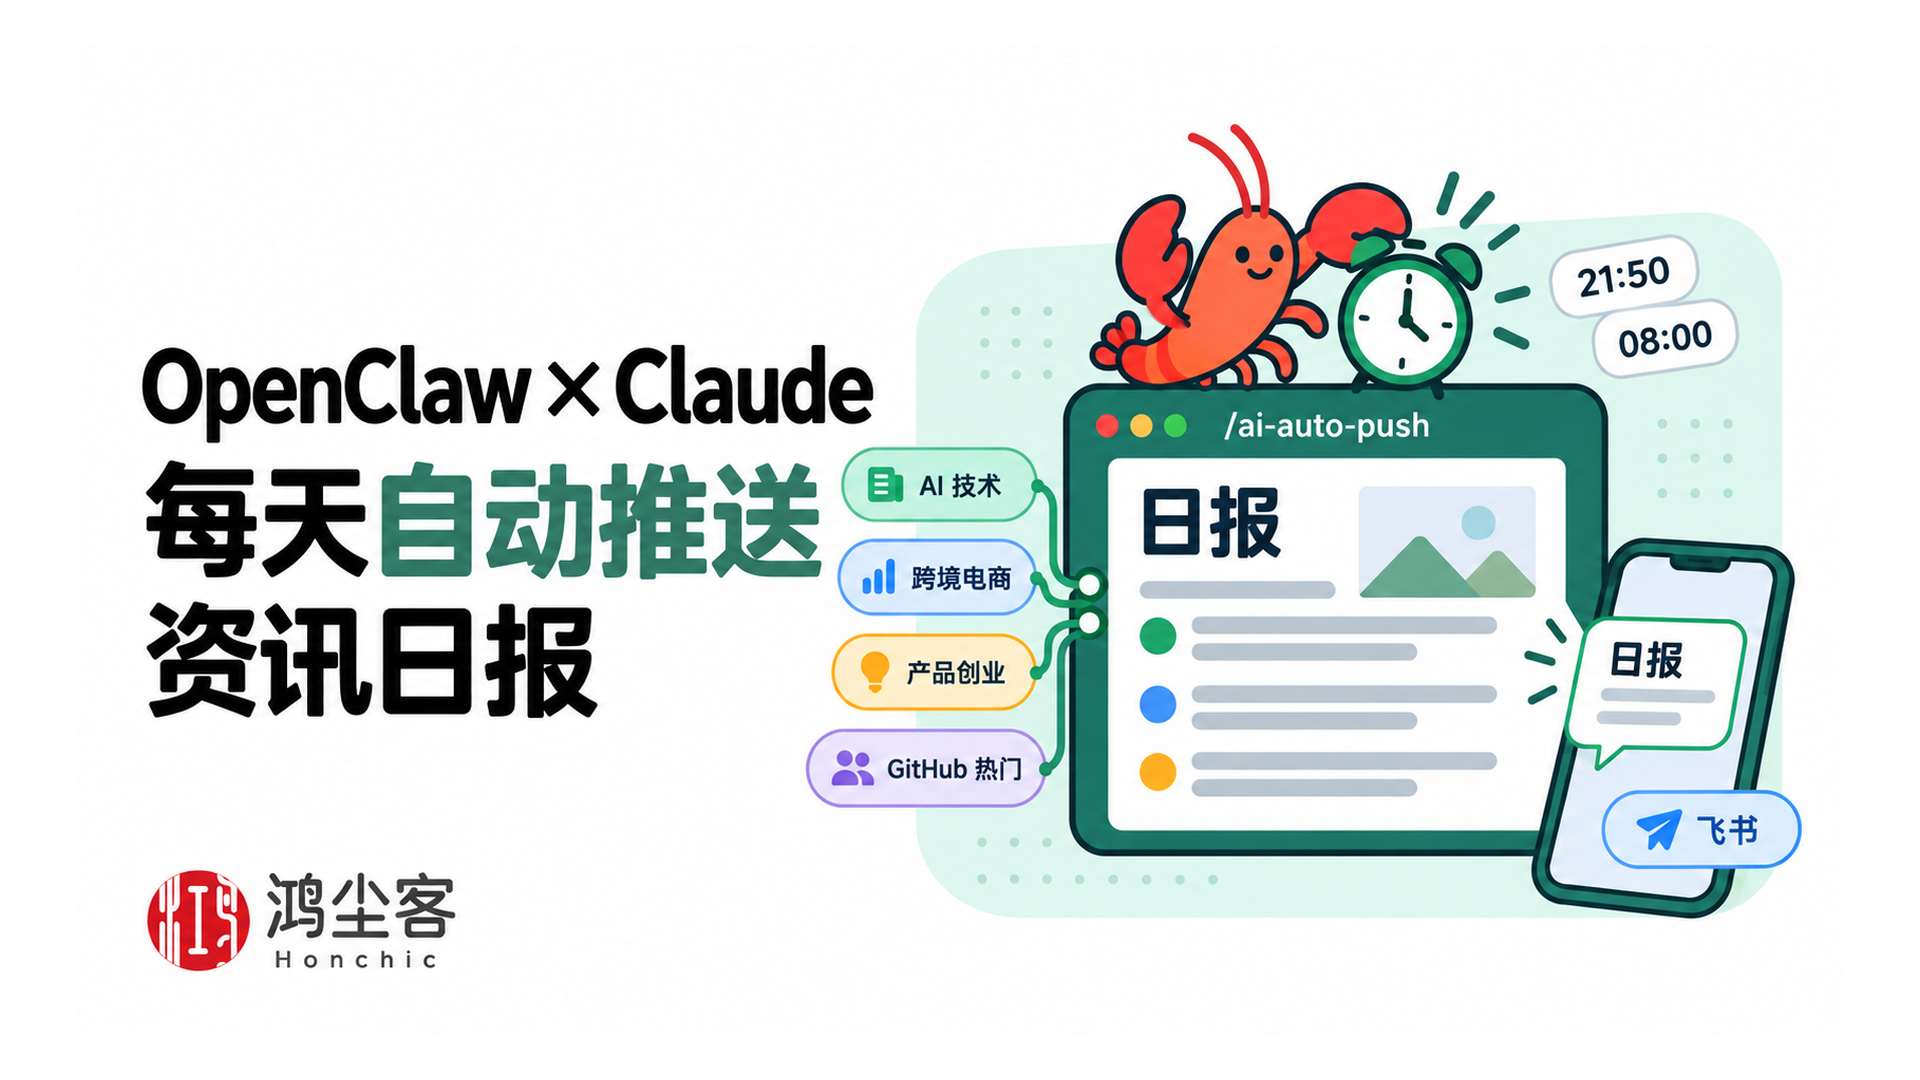
这是我的第一个前端作品。我借助 vibe coding,把喜欢的留白、墨线与醒目标题写进网页。本文从界面参观开始,带你获取源码、替换个人资料、写第一篇文章并部署上线。后来,随着发布内容增多,我全面重写了个人网站,也想邀请你看看它现在的样子。
阅读文章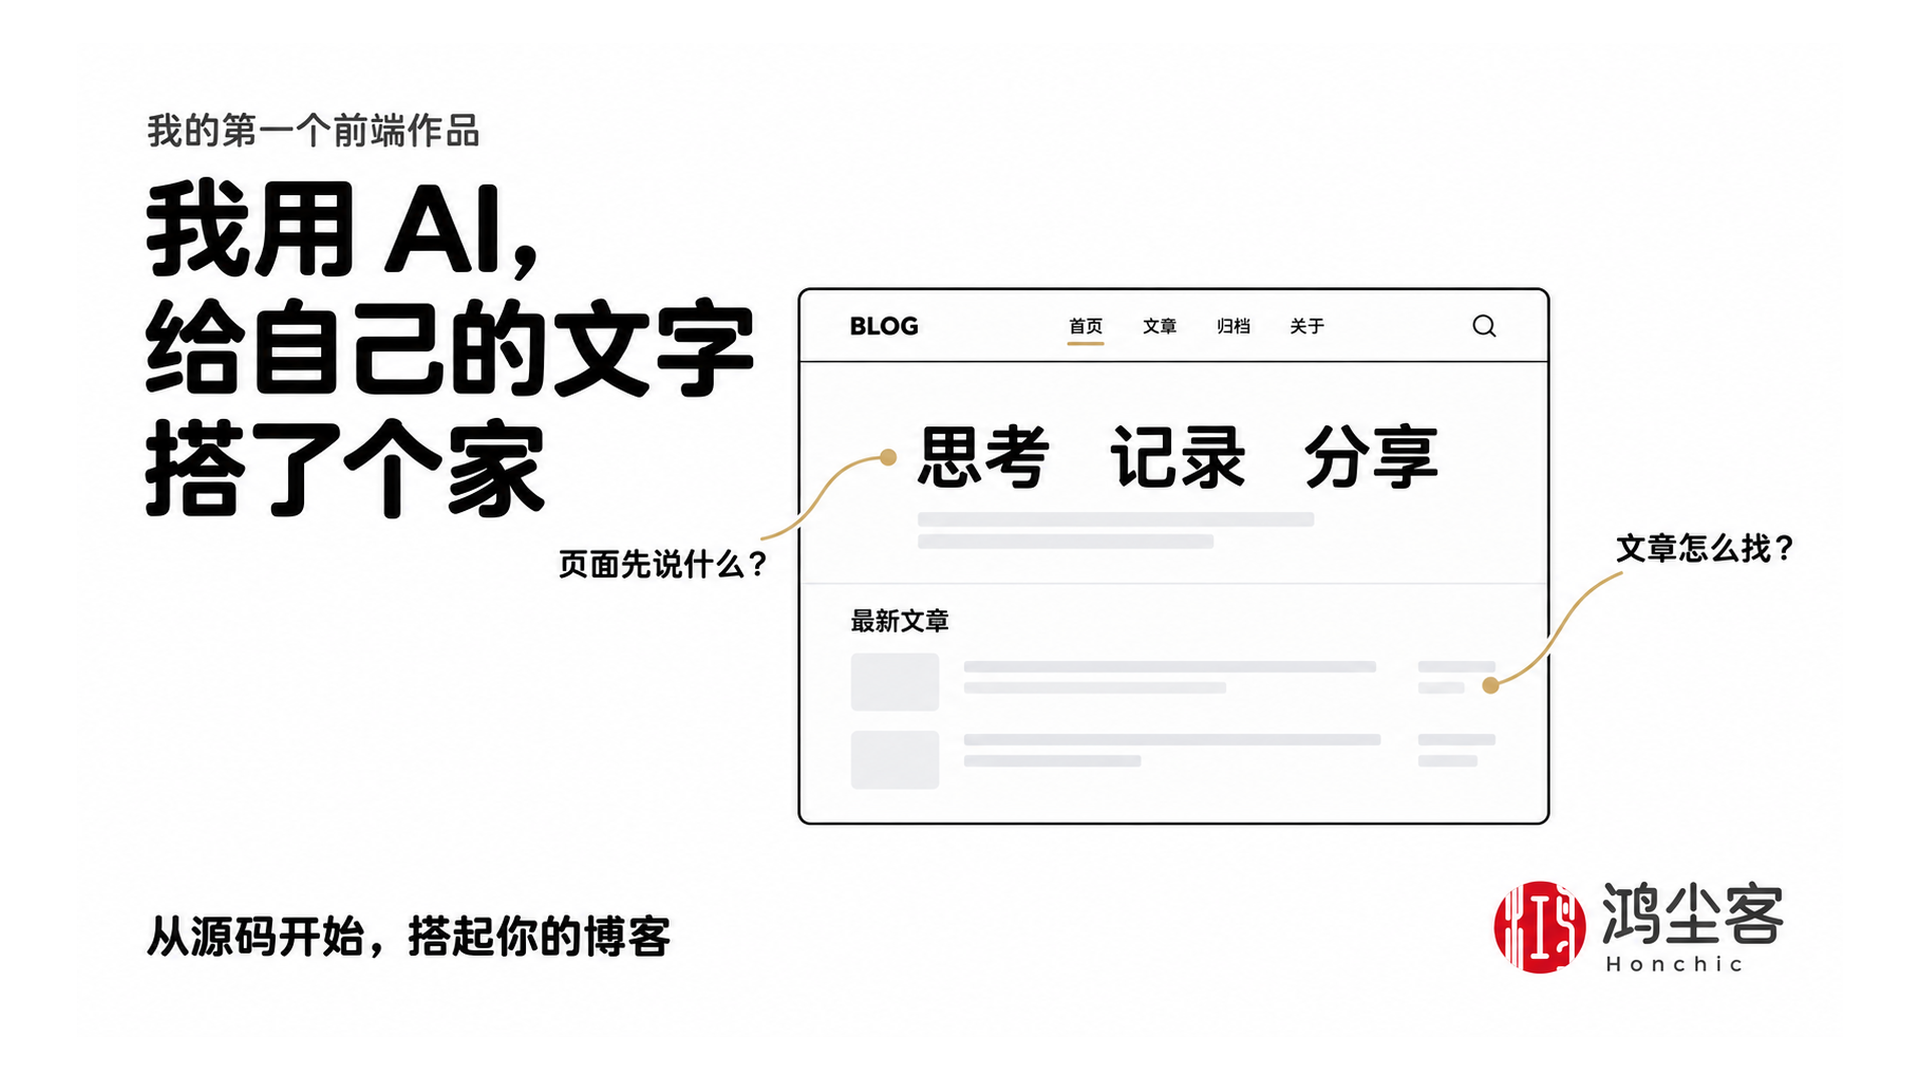
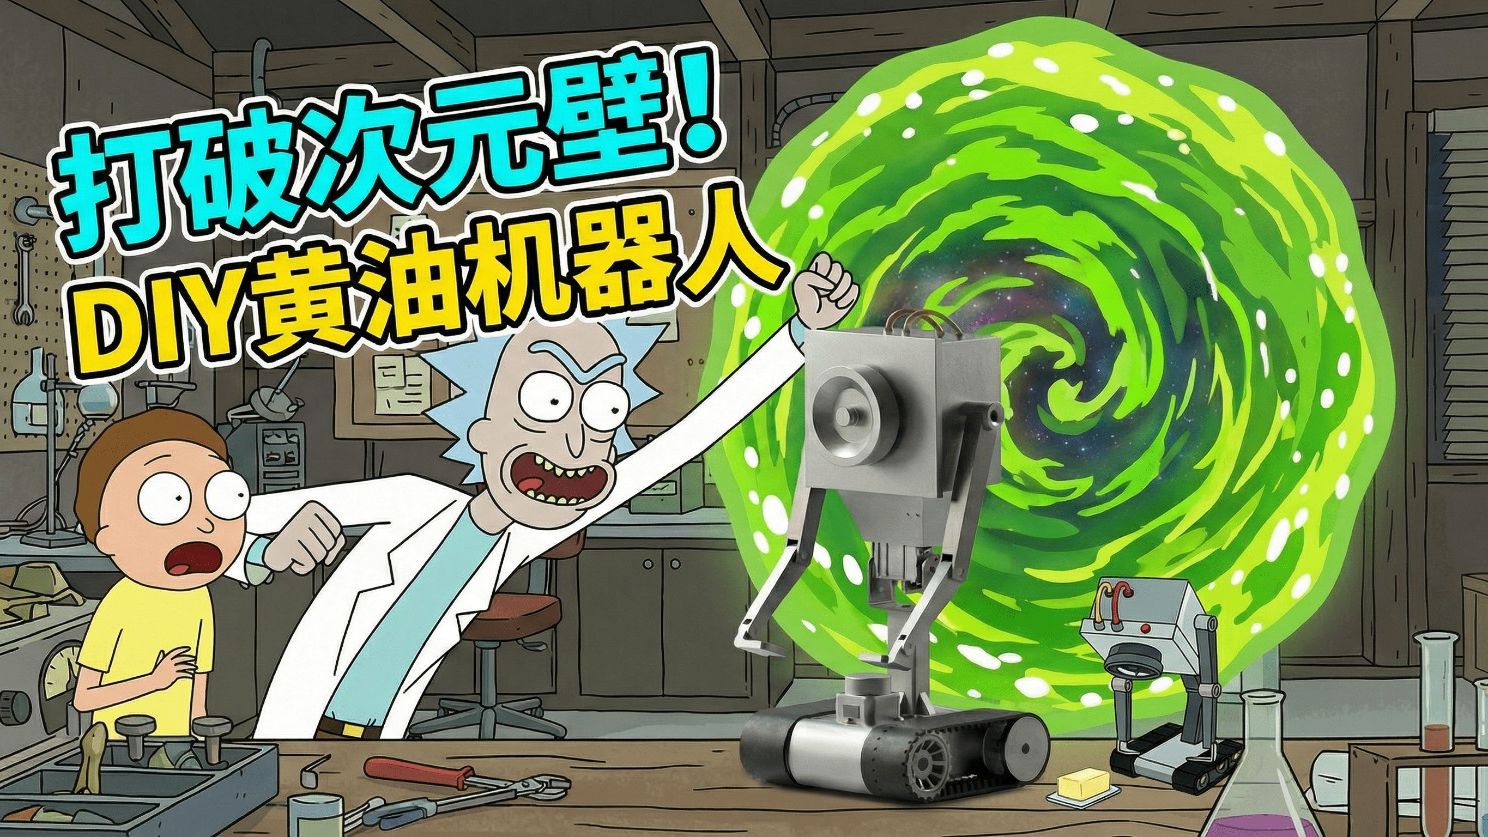
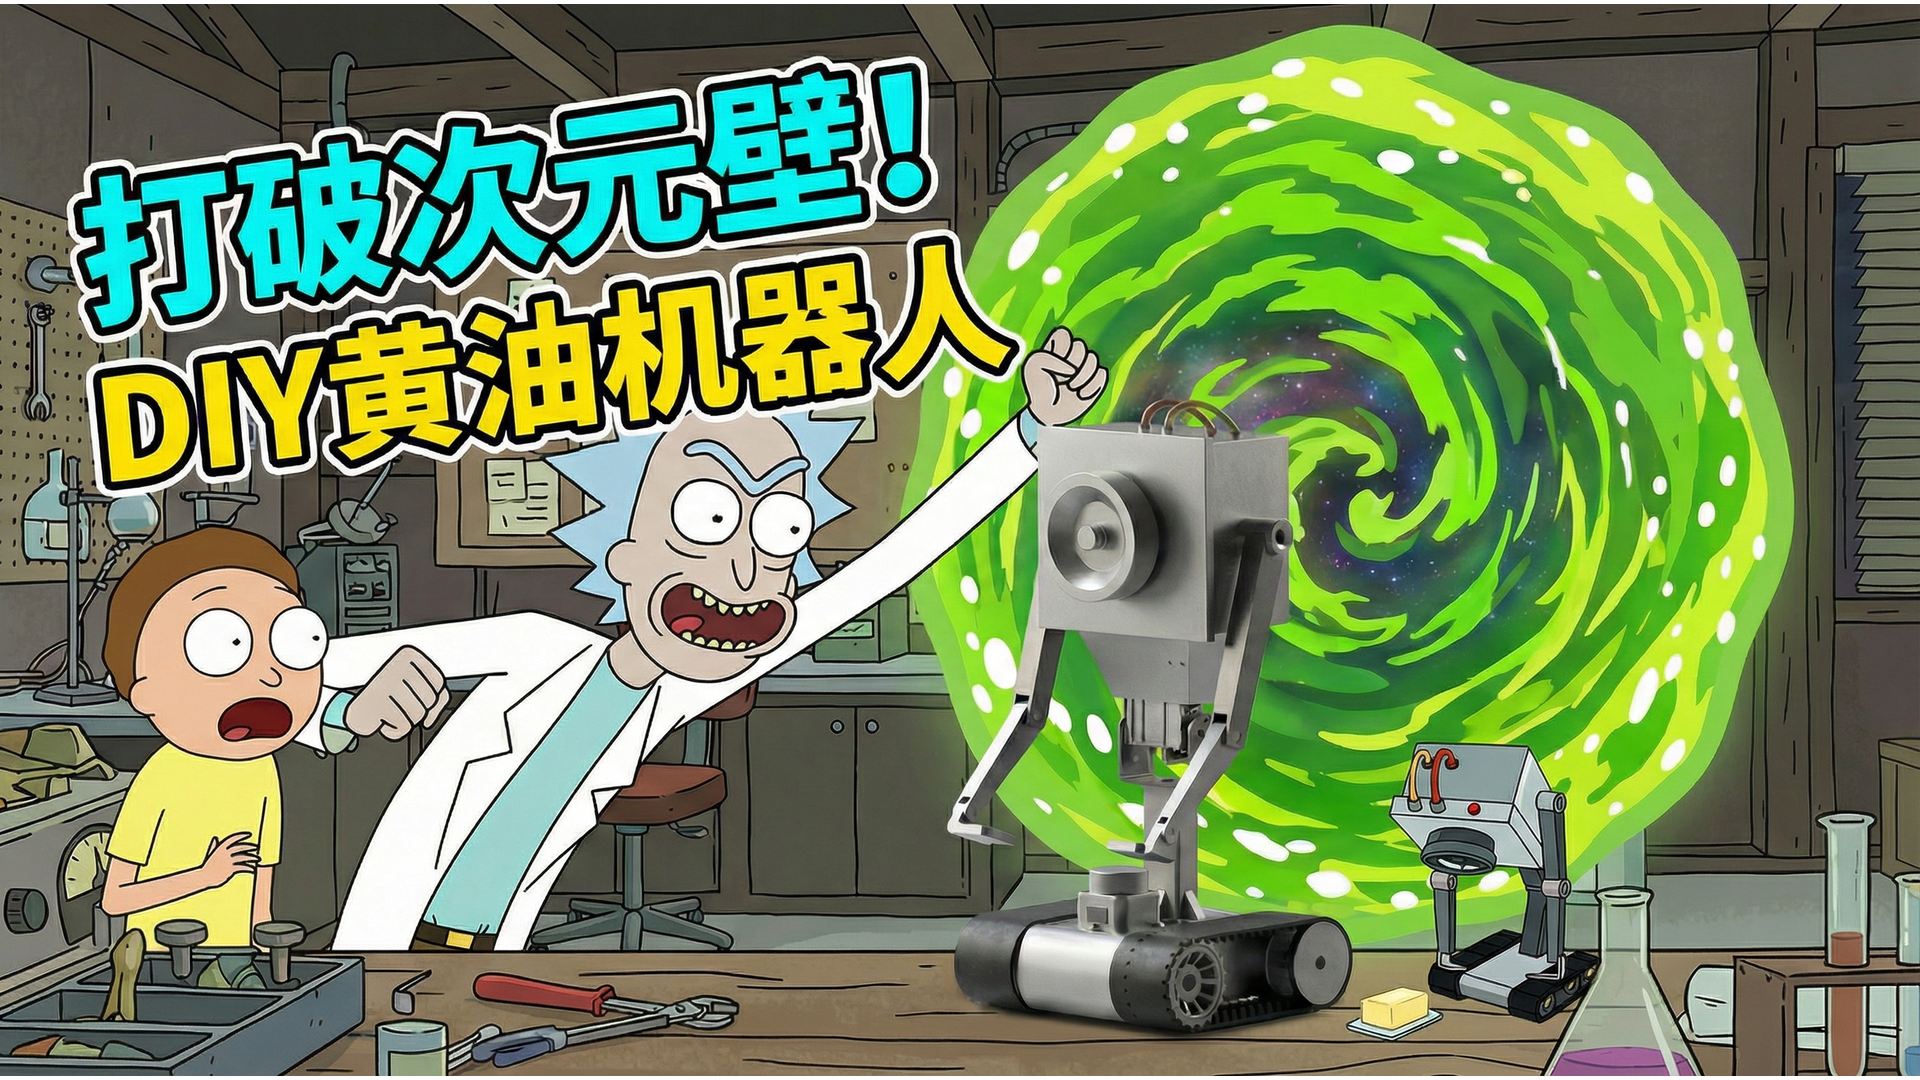
黄油机器人把《瑞克和莫蒂》里的方头单眼小家伙做成了实物,搭配履带、视觉和机械手臂,完成自主导航、寻找黄油与抓取,也能语音对话。本文从结构取舍、涂装和总装聊起,展示双主控、语音、运动控制与网页可视化怎样接进这台 DIY 作品。
阅读文章在 Windows 上,用 Screenpipe 留下屏幕上的工作线索,用本地 Ollama 整理成可查找的活动日志,再写入 Notion。日志按时间攒在数据库里,日报、周报、月报是之后拿这些记录做的汇总。本文把插件部署、数据库授权、模型设置和开机启动串起来,说明采集、归档和汇总各自怎样工作。
阅读文章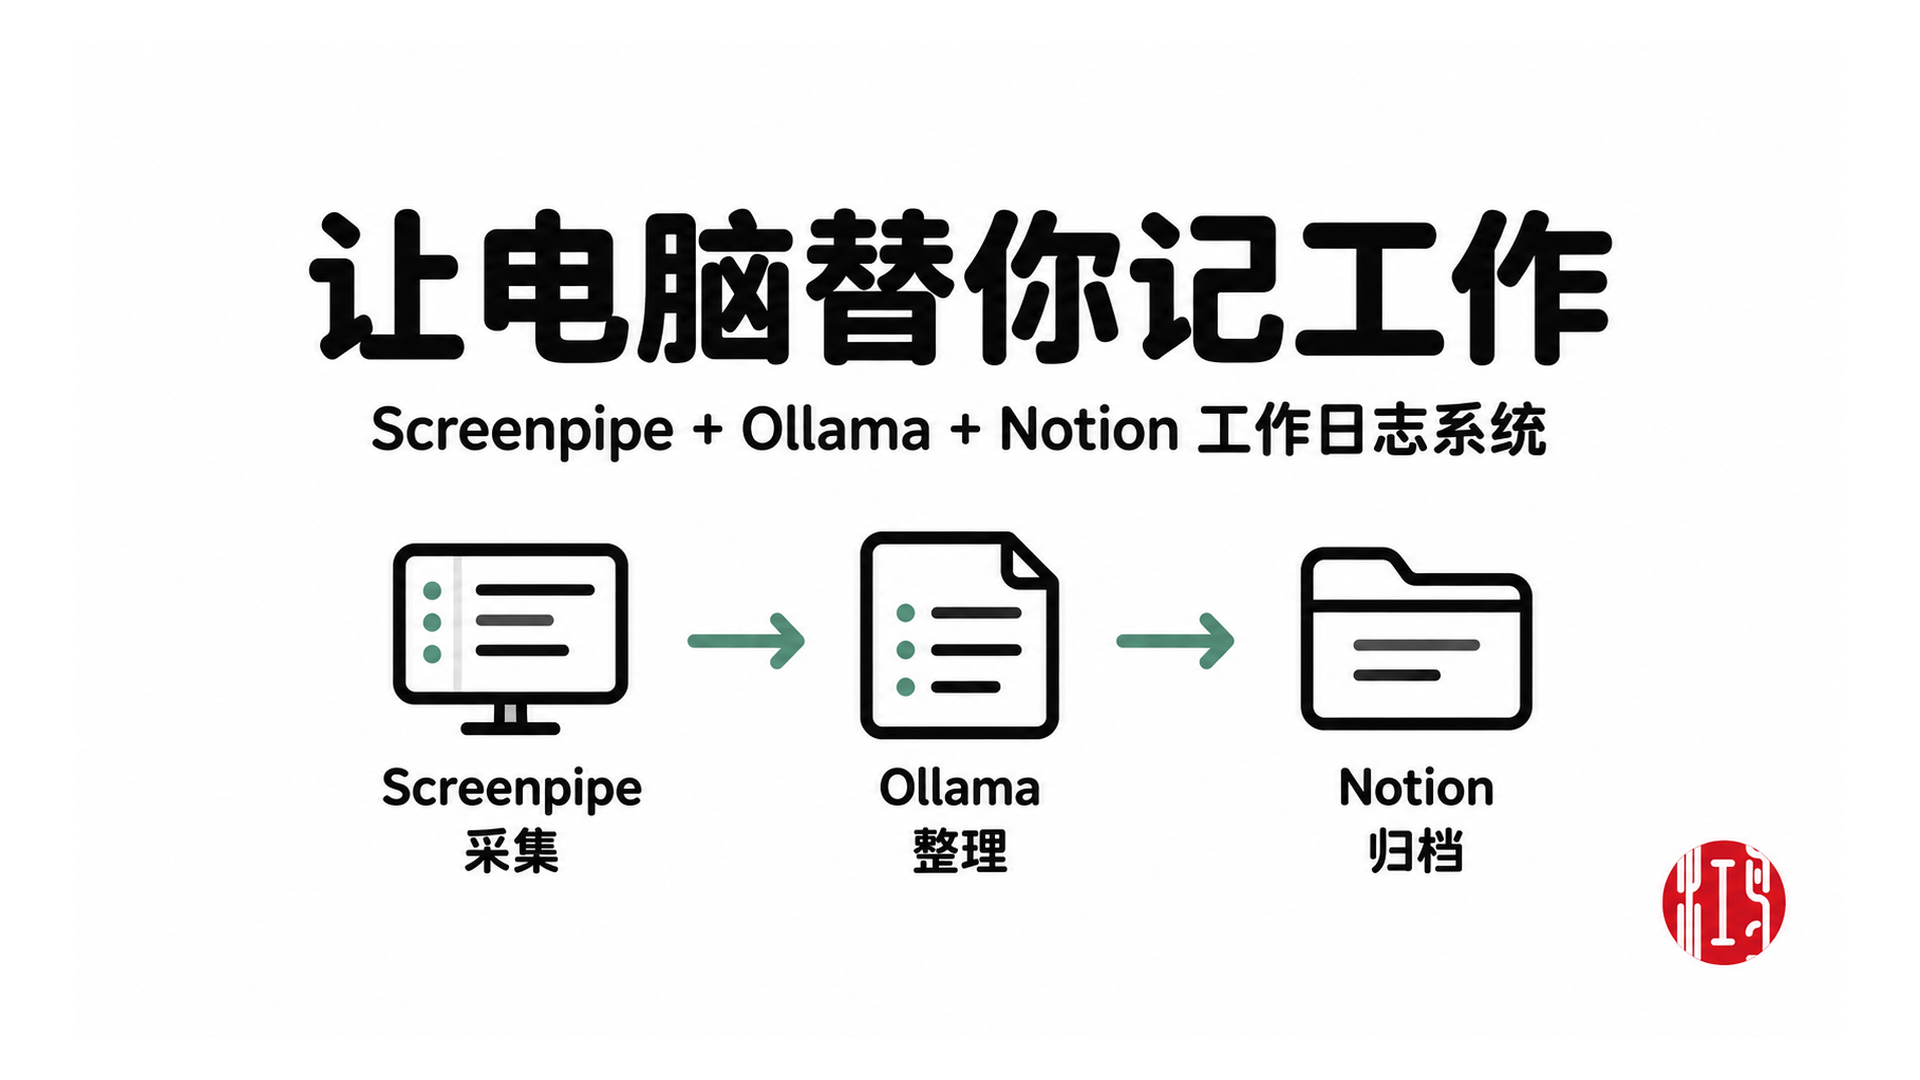
一根装着全志 V851S 和 BMI088 的赛博魔杖,用神经网络认出挥动手势,再通过 Wi-Fi 和 MQTT 把结果交给本地 Home Assistant,去关顶灯、开台灯、一键观影。本文按视频里的制作顺序,聊硬件分区、多人数据采集、外形雕刻,以及为什么让魔杖只负责说出手势,把设备调度留给自动化。
阅读文章
复刻 B 站世博同学(穆世博)开源的桌面级双轮腿机器人:ESP32 主控,SimpleFOC 以力矩模式驱动两颗轮毂无刷电机,两只 STS3032 总线舵机调节腿高,连上它的热点就能在浏览器里遥控。本文顺着开源资料拆开机械件、四块电路板和控制代码,讲清自平衡怎样拆成四个比例项、腿高与跳跃怎样换算到舵机,并整理上电流程、舵机标定、WiFi 设置和复刻时要留意的细节。
阅读文章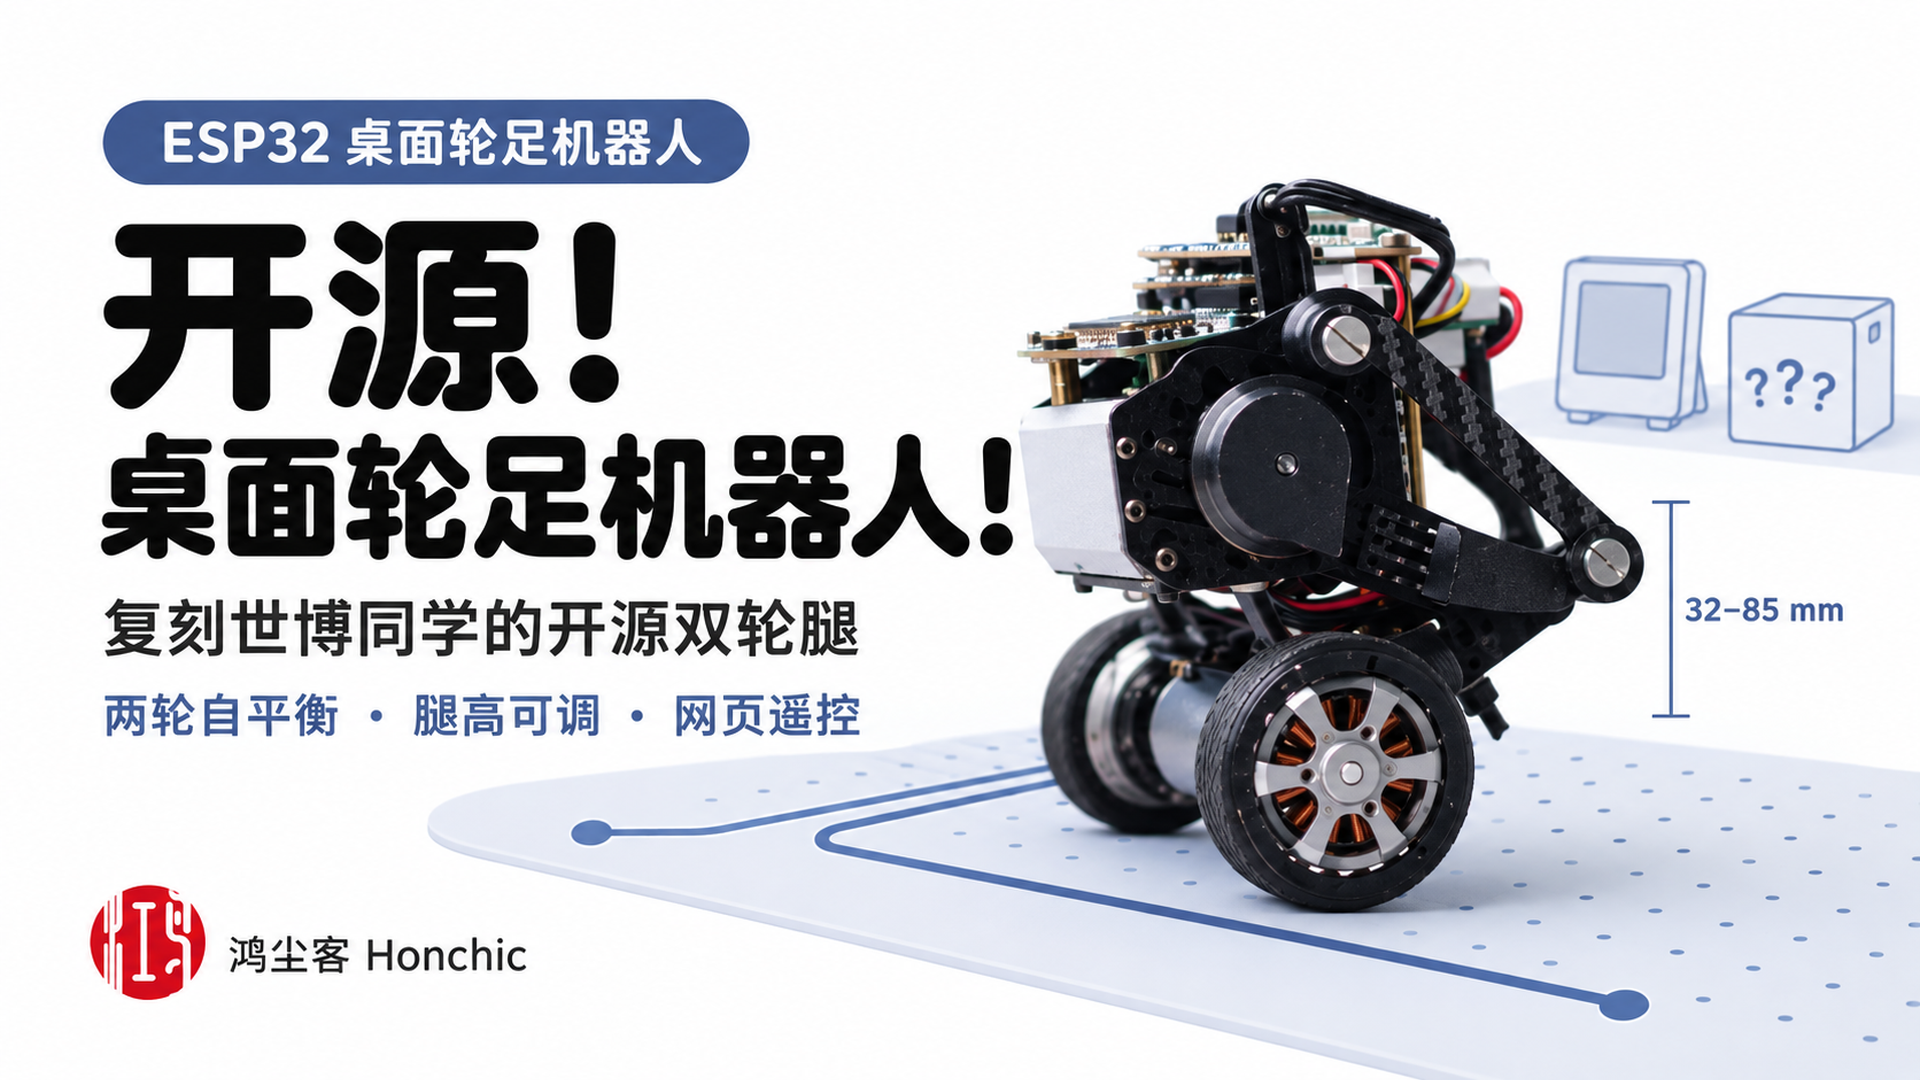
用 ESP32、双舵机、SSD1306 OLED 和 MP3 模块,做一只会自己关开关的马里奥问号砖。本文按备料、打印、焊接接线、九步装配、固件烧录和音频导入展开,配合项目原图说明关键操作,再讲清表情素材与音效数量的修改条件。
阅读文章
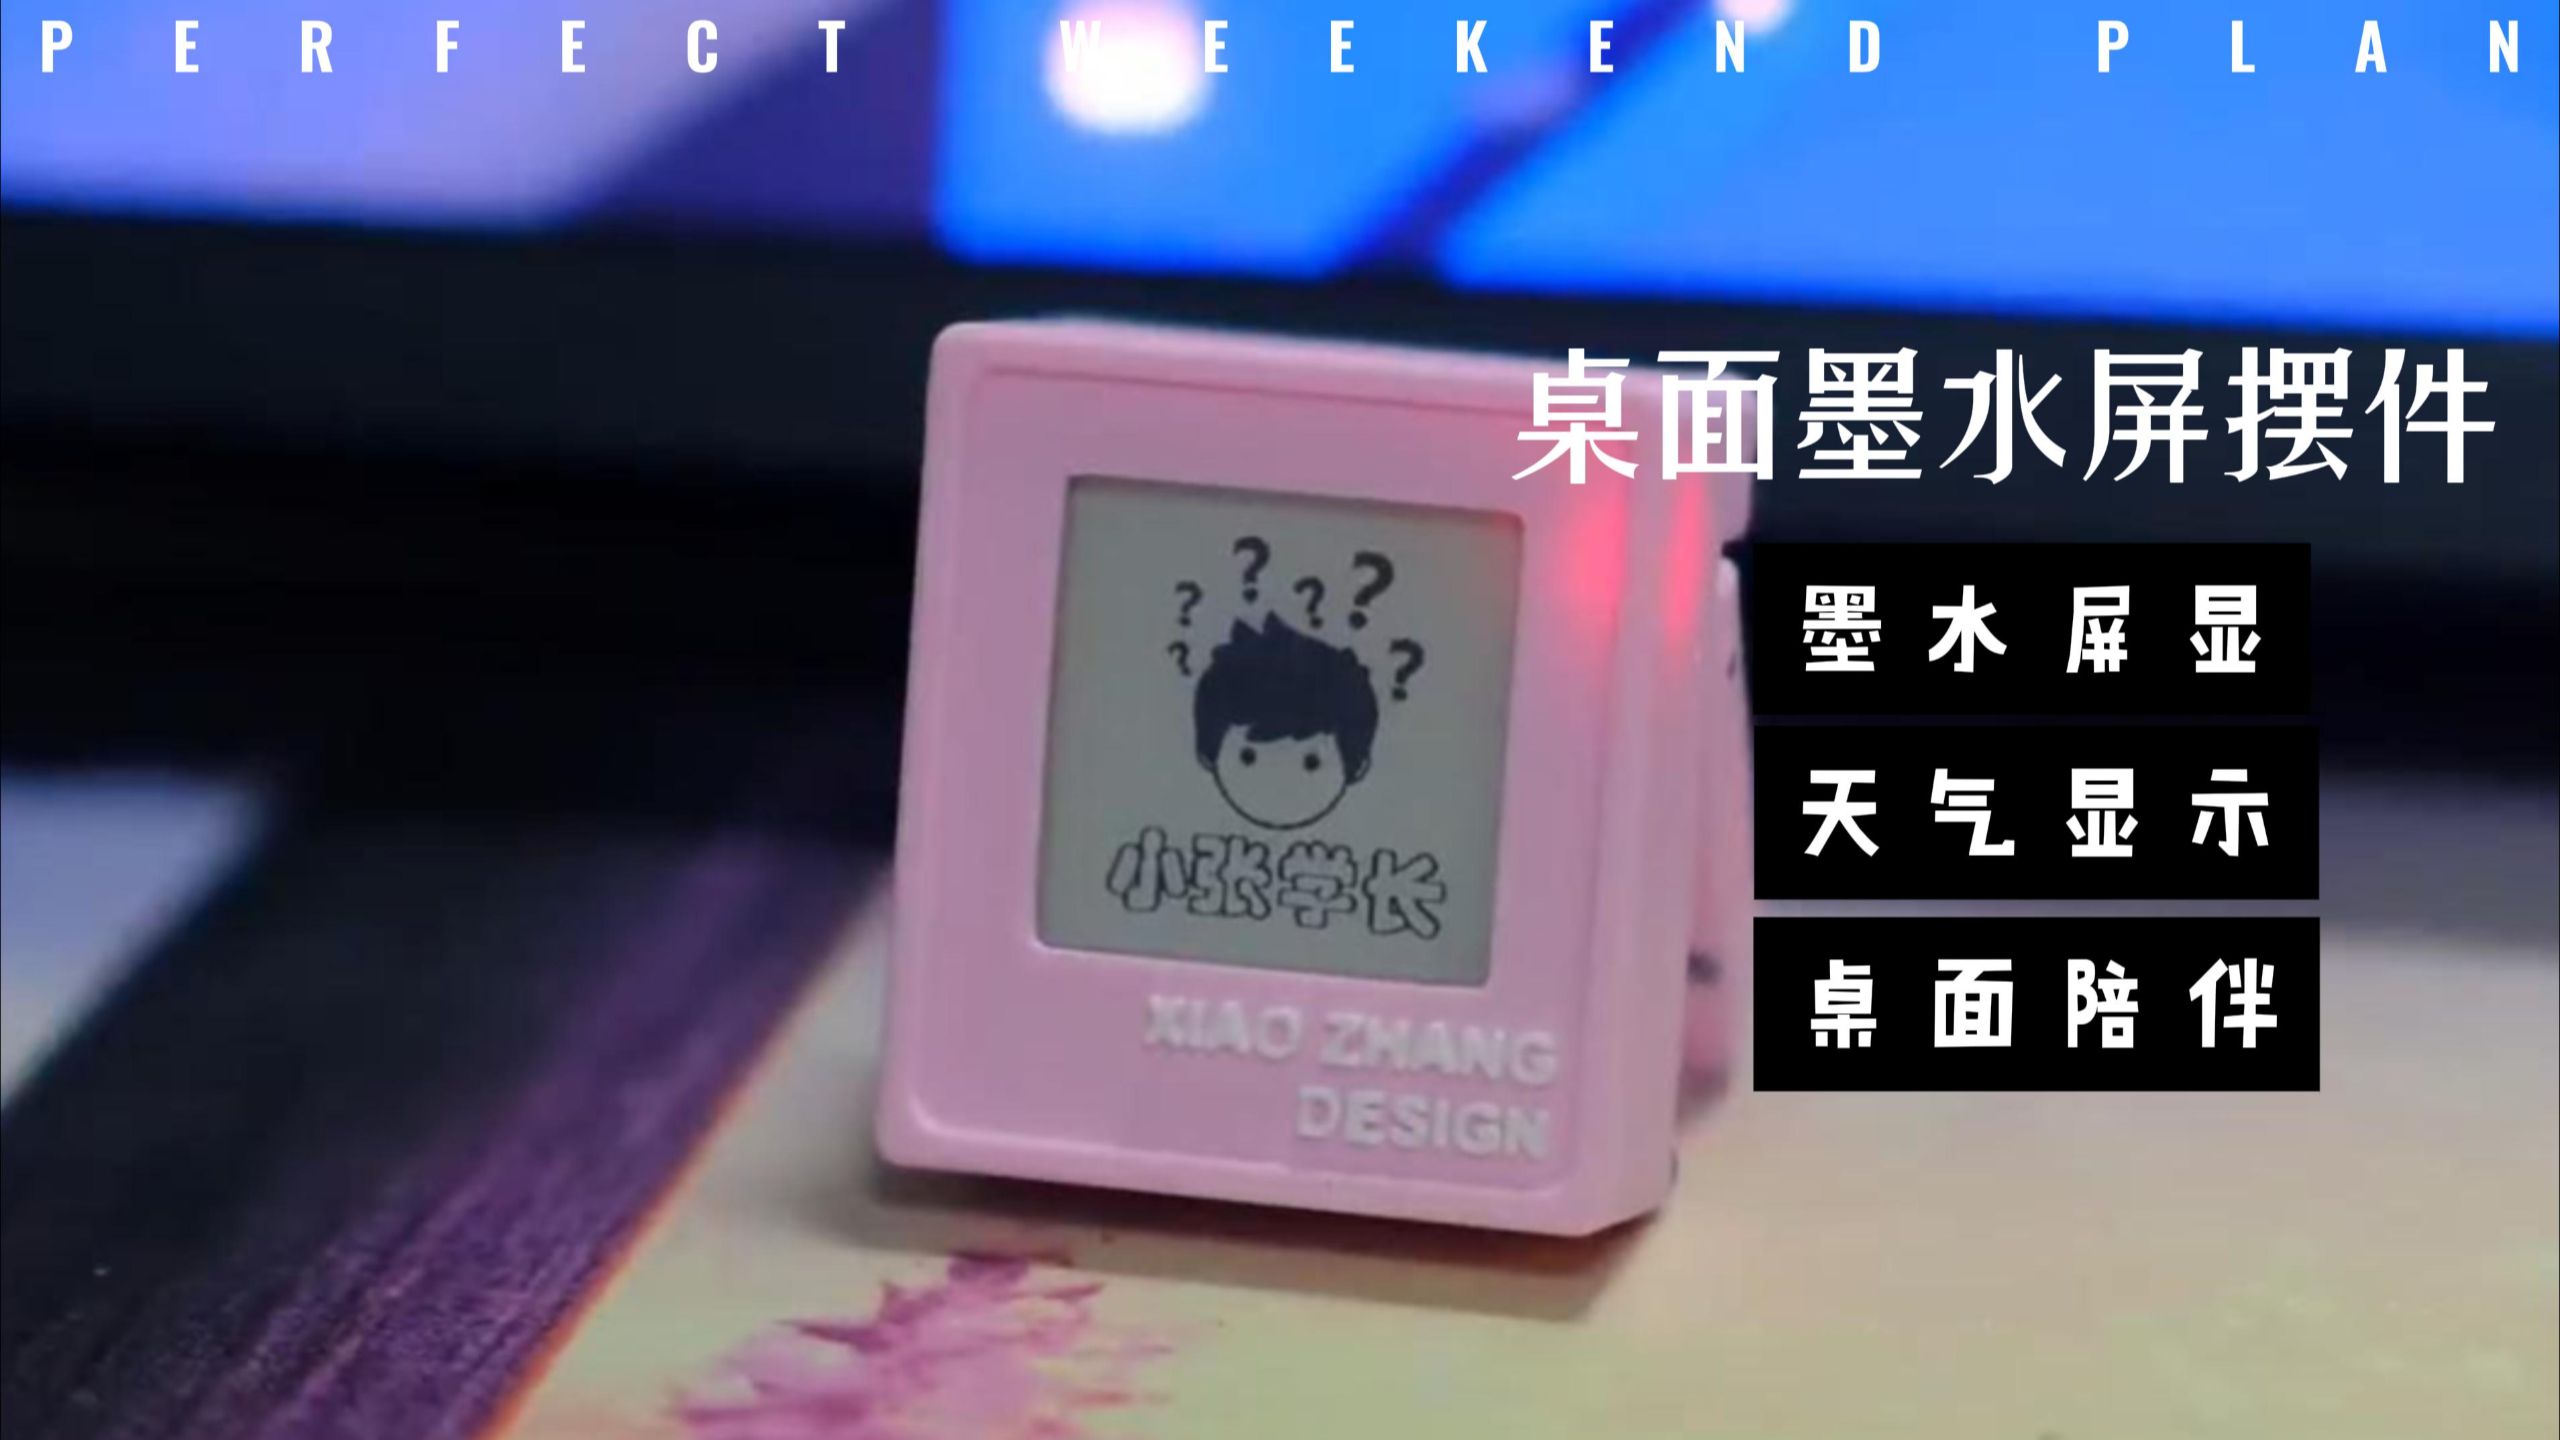
一块 200 × 200 像素的墨水屏,配上 ESP32,把图案、天气和时间留在桌面上。本文从电子纸的反射显示、画面保持与刷新节奏讲起,拆解 LVGL 到黑白画布的交接,并给出工程入口、引脚和复刻时需要修正的代码,分清面板的省电潜力与整机功耗。
阅读文章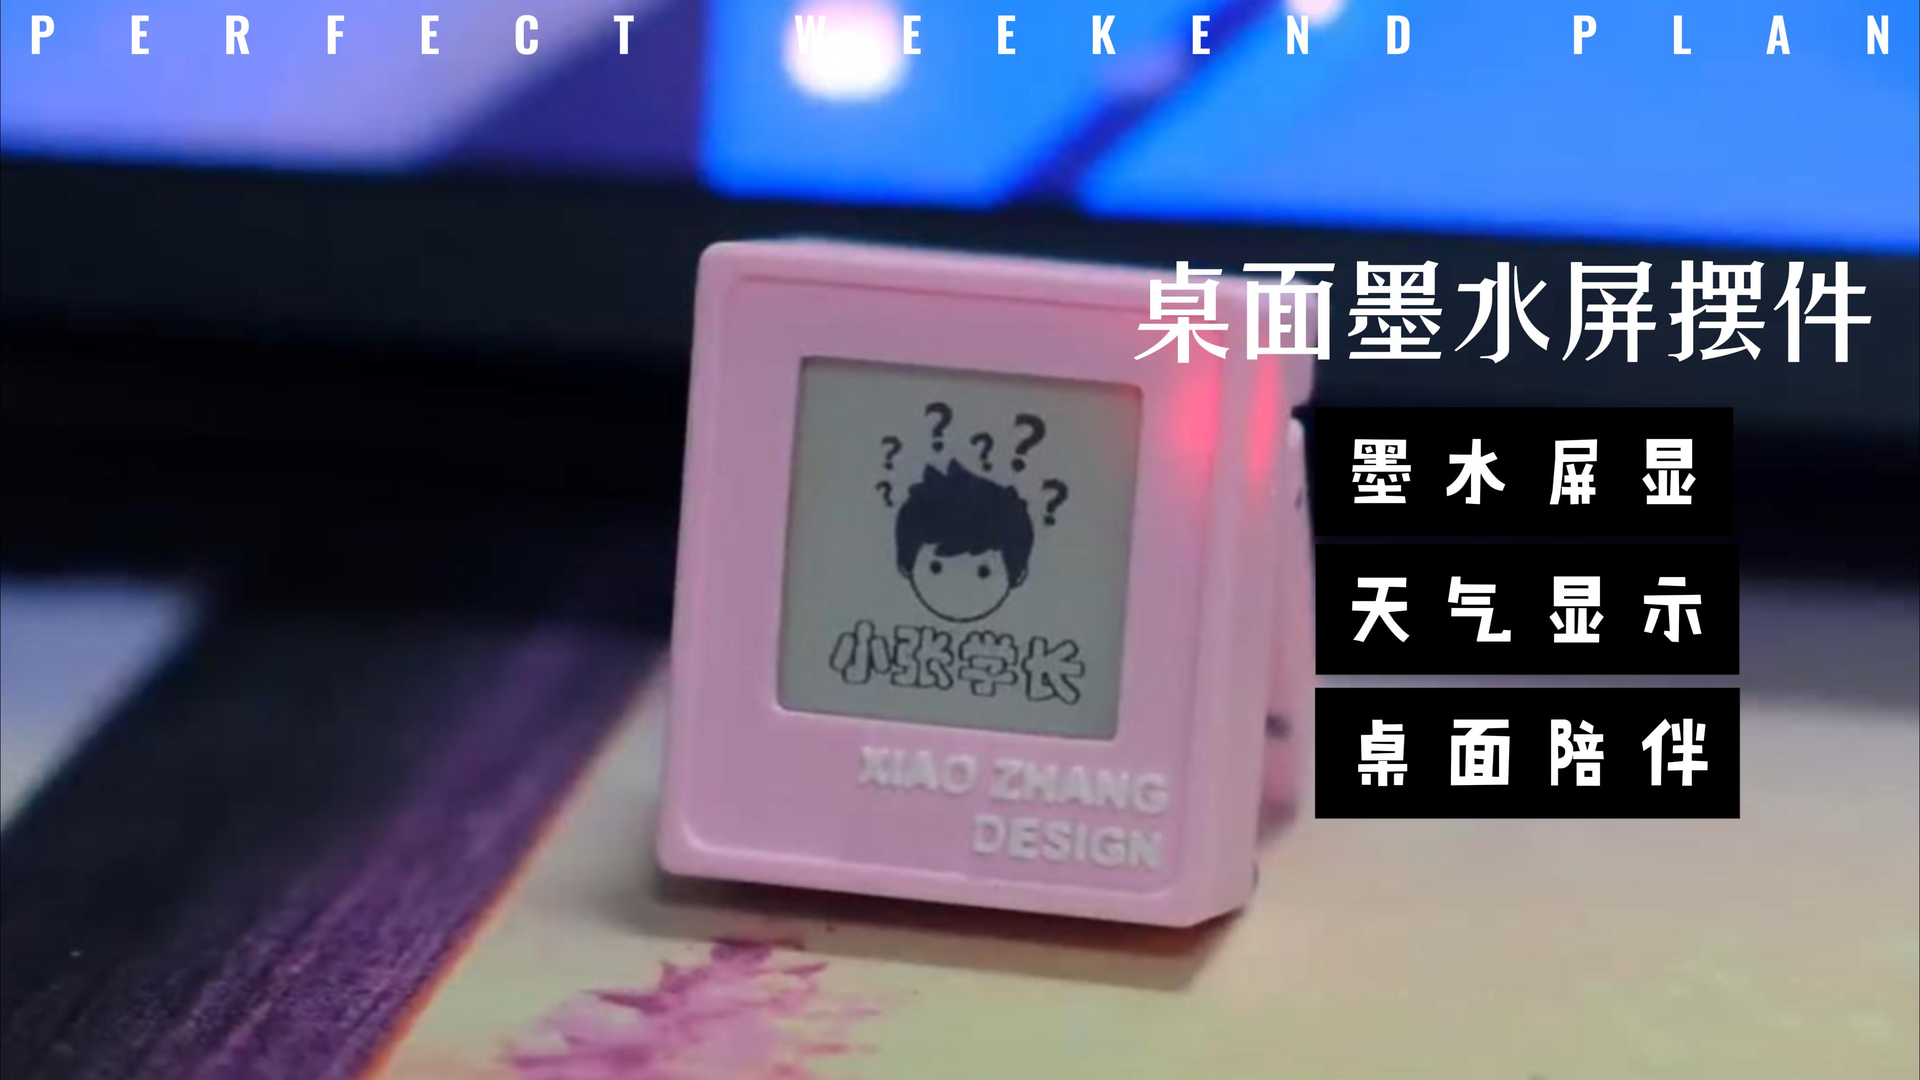
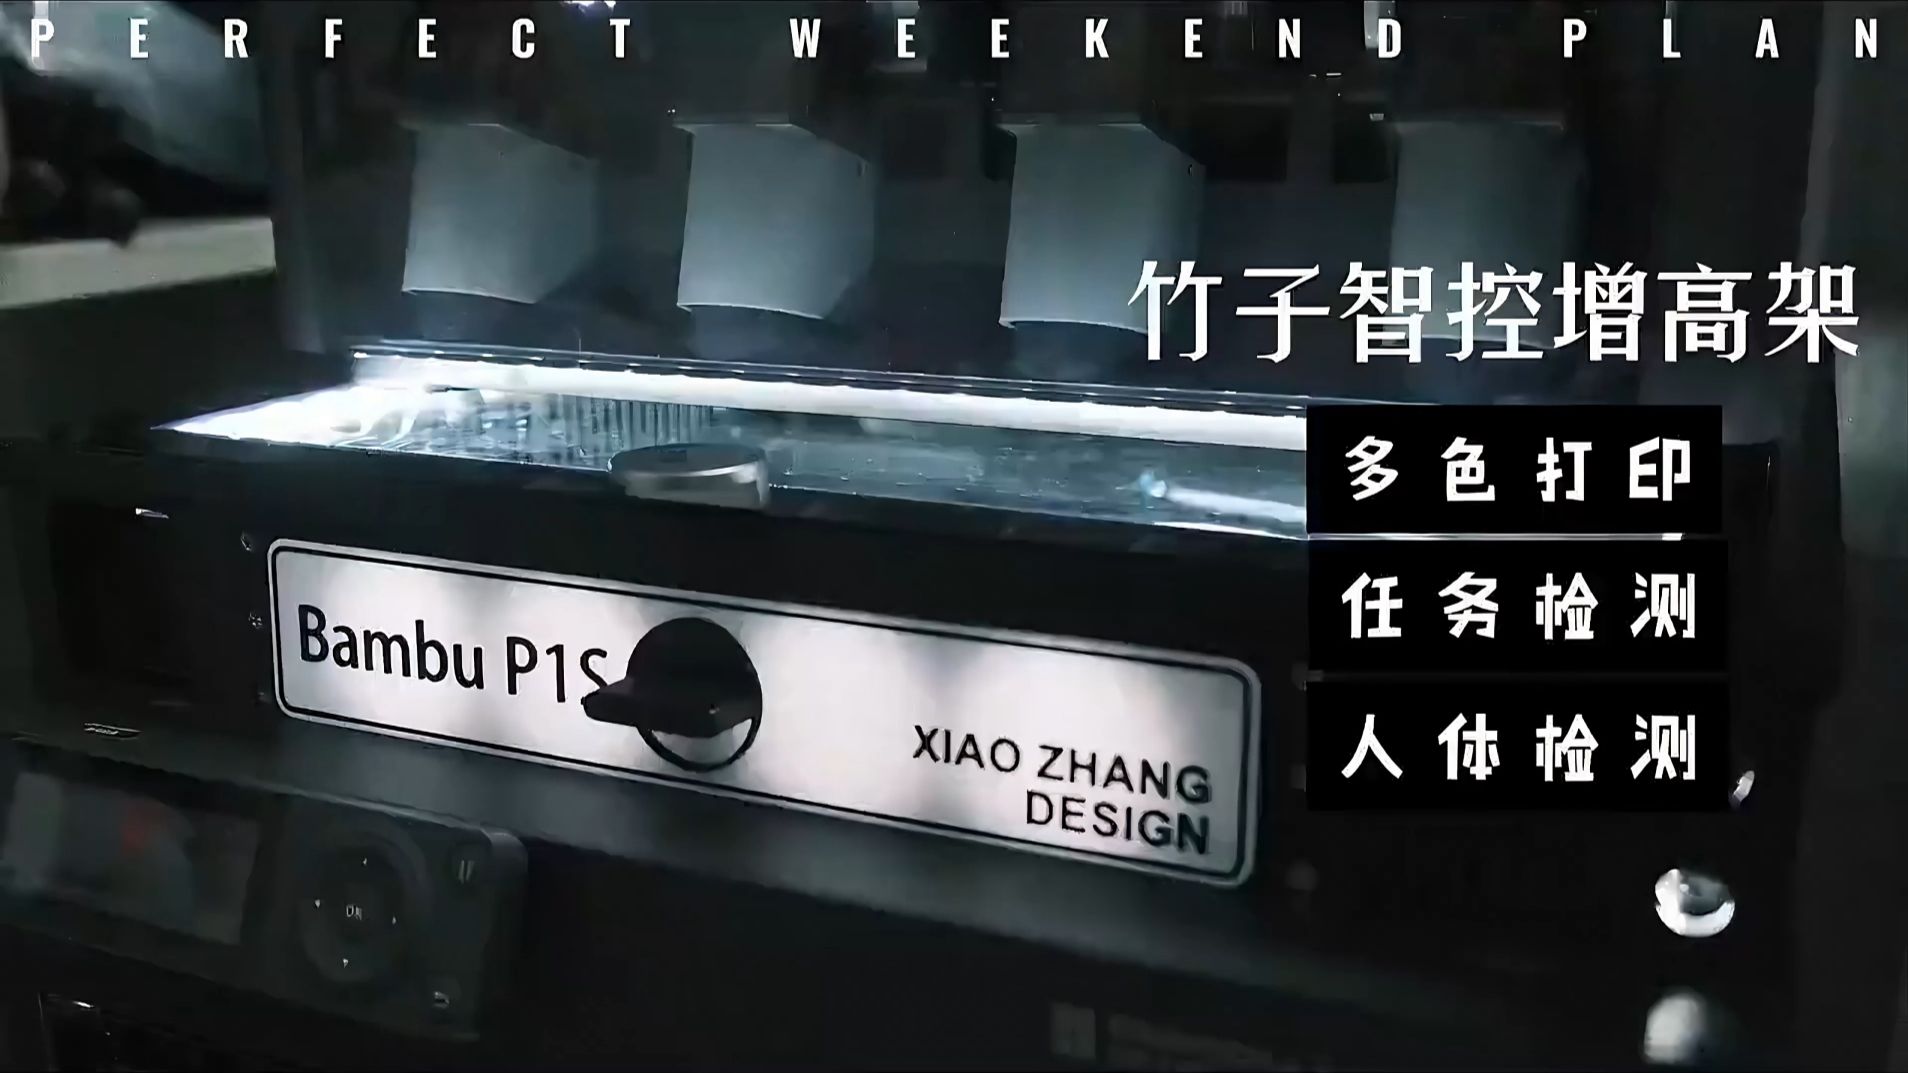
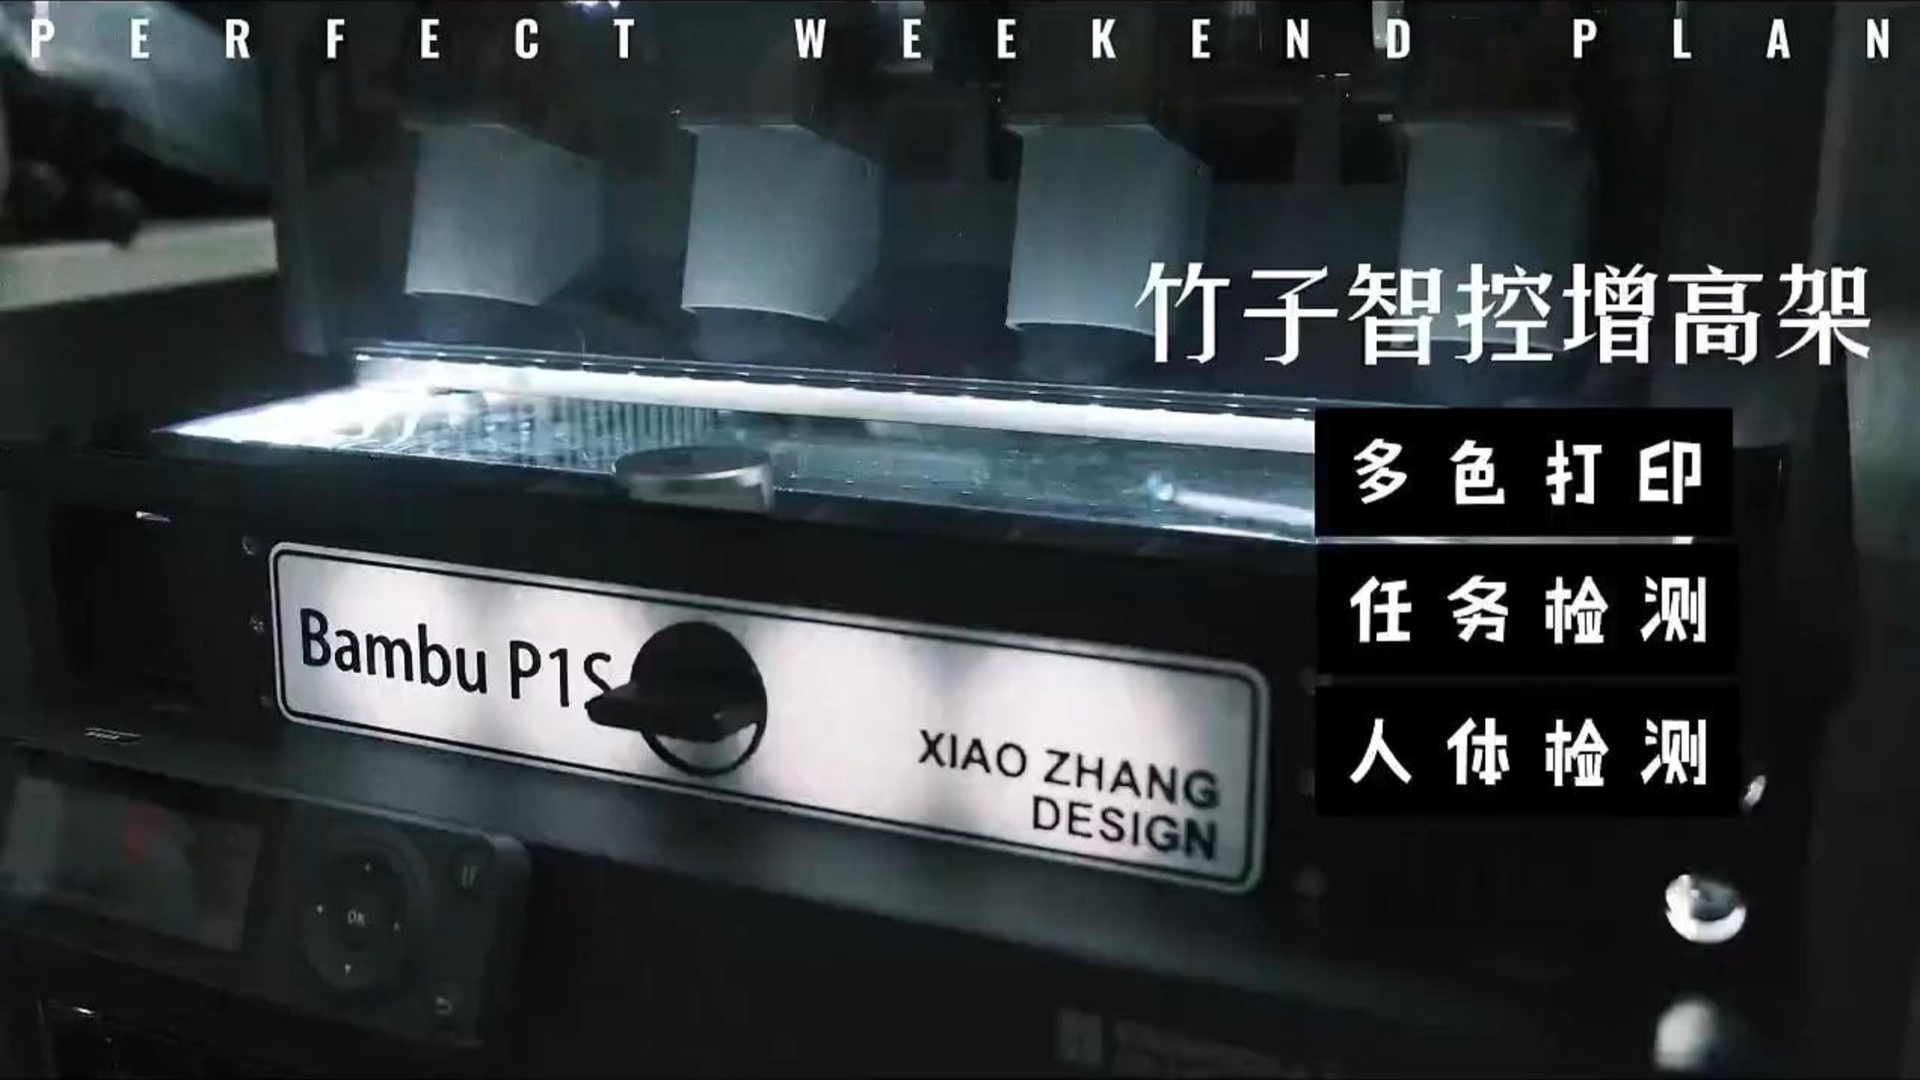
这是我的第一个 DIY 作品。为了给拓竹 P1S 接上 AMS、解决料盘卡料,我搜了一圈,没有找到完全满足要求的现成产品,于是自己画模型、3D 打印,做了一个会看人、会看打印动作、也能远程控制的智控增高架。本文沿着脑图、四根 GPIO 和装配过程讲起,对照早期视频与当前公开固件,拆开灯带计时、MQTT 控制和网页升级,并说明风扇与复刻资料还缺哪些部分。
阅读文章