主机环境配置
准备一台 Ubuntu 22.04 主机,并让主机与机器人的 RK3588S 板卡连接同一局域网。本节先准备代码与共享目录,安装 ROS 2 Humble;端侧完成环境配置后,再检查双端通信。
准备代码与模型
若已完成资料获取中的克隆与下载,跳过本小节,直接检查下面的目录。
在主机执行:
mkdir -p "$HOME/hy_linux/nfs"
cd "$HOME/hy_linux/nfs"
git clone https://github.com/zhanghongchen1213/DIY_hyrobot.git
cd DIY_hyrobot
python3 hy_ros/tools/fetch_source.py --group all
cd ..
ln -s DIY_hyrobot/hy_ros hy_ros
下载完成后检查 ~/hy_linux/nfs/hy_ros/src/ 和 ~/hy_linux/nfs/hy_ros/source/ 是否存在。模型与测试资料的分组下载方法见资料获取。已完成这一步时,后续直接使用该目录。
配置 NFS 共享
已在资料准备时配置 NFS 的主机,只需运行 sudo exportfs -v 检查共享规则,并记下主机 IP 和共享路径,无需重复写入配置。
将命令中的示例网段替换为主机与机器人所在的局域网网段:
sudo apt install -y nfs-kernel-server
printf '%s 192.168.22.0/24(rw,sync,no_subtree_check)\n' "$HOME/hy_linux/nfs" | sudo tee /etc/exports.d/diy_hyrobot.exports
sudo exportfs -ra
sudo systemctl restart nfs-kernel-server
sudo exportfs -v
hostname -I
记下主机 IP 和共享目录的绝对路径,端侧挂载时会用到它们。exportfs -v 应显示 hy_linux/nfs 的共享规则。
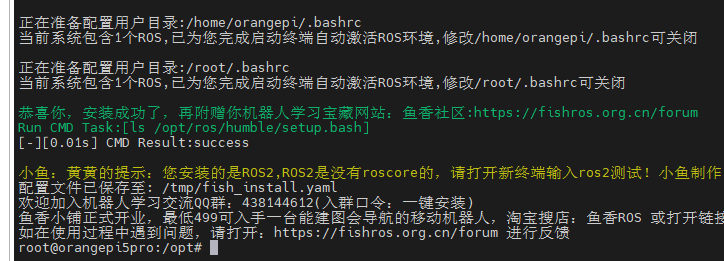
安装 ROS 2 Humble
参考教程:鱼香 ROS2 一键安装
cd /opt
sudo wget --no-check-certificate https://fishros.com/install -O fishros
sudo chmod +x fishros
sudo ./fishros
# 选择一键安装 ROS,按提示配置软件源并安装 Humble 桌面版。
安装语音管理依赖
需要在主机上创建或管理音色时,安装以下 Python 库:
sudo apt-get install python3-aiohttp python3-websockets
完成后检查
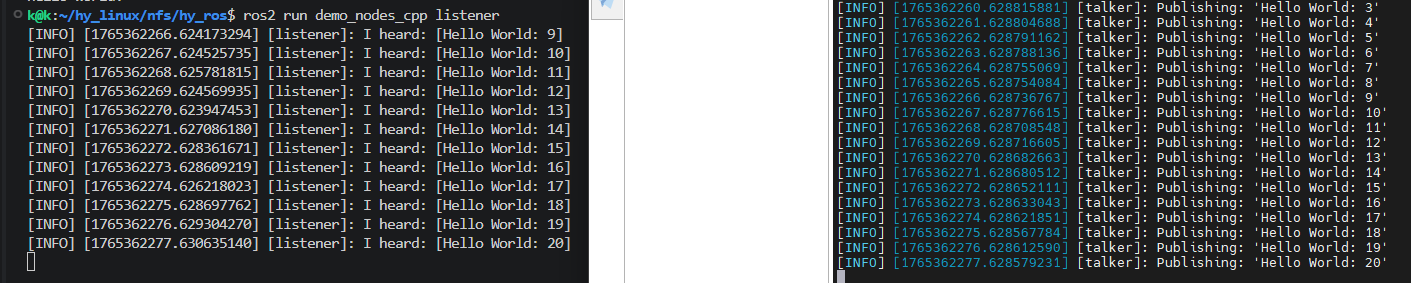
端侧也安装 ROS 2 后,在两端终端执行 source /opt/ros/humble/setup.bash,再分别运行:
端侧:
ros2 run demo_nodes_cpp talker主机侧:
ros2 run demo_nodes_cpp listener
主机持续收到 Hello World 消息,即完成双端通信检查。若没有消息,先检查两端 IP、网络连通性及 ROS_DOMAIN_ID 是否一致。
接着完成端侧环境配置。