视觉检测与视频推流
先完成摄像头测试,停止测试推流程序,准备 /opt/rknn-toolkit2-lite/yolov8.rknn 模型。本节在板卡安装多媒体依赖,依次启动采集、检测与推流;可使用配套模型,也可使用自行训练转换的模型。
基本原理
视觉管道为 rk_camera → rk_inference → rk_streamer,使用 RGA 处理图像、RKNN NPU 推理和 MPP 编码。同进程容器启用 use_intra_process_comms 以减少 ROS 节点间图像复制,采集与推流仍需拷贝缓冲区。
当前模型仅检测 butter,输出为标注图像;没有手掌检测、自主跟随或 /detections 结构化目标发布接口。
节点 1: rk_camera (采集)
| 流程描述 | 关键代码 / 工具 | 触发的硬件 | 硬件功能 |
|---|---|---|---|
| GStreamer 抓取 | v4l2src (GStreamer 插件) | ISP | 摄像头传感器进来的数据是 Raw 格式,具体 ISP 与驱动处理由摄像头类型决定;当前 GStreamer 管道接收 NV12 图像。 |
| 数据传输 | 内核驱动层 (V4L2 Driver) | DMA | DMA 硬件悄悄地把 ISP 处理好的数据搬运到内存(RAM)中,CPU 仍参与软件调度。 |
| 拷贝到 ROS msg | memcpy (C++ 标准库) | CPU | CPU 把 GStreamer 的 Buffer 里的数据拷贝到 ROS 消息的 std::vector 中。(注:这是为了生成 ROS 消息,后续传输才是零拷贝)。 |
| 发布消息 | pub->publish(std::move(msg)) | (无) | 这是一个软件行为。std::move 转移了指针所有权,避免了 CPU 进行节点间的数据拷贝。 |
节点 2: rk_inference (推理与绘图 – 核心)
| 流程描述 | 关键代码 / 工具 | 触发的硬件 | 硬件在做什么? |
|---|---|---|---|
| 准备 Buffer | wrapbuffer_virtualaddr(...) | (无) | 纯软件动作。只是告诉 RGA 驱动:"数据在这个内存地址,你记一下"。 |
| 缩放 + 格式转换 | imresize(src, dst) 或 imcvtcolor (librga 库) | RGA | 这行代码向 RGA 寄存器发送指令。RGA 硬件启动,瞬间把 1080P NV12 读入,处理成 640x640 RGB,写回内存。CPU 等待或做别的事。 |
| NPU 推理 | rknn_run(ctx, ...) (rknn_api 库) | NPU | 这行代码唤醒 NPU 硬件。NPU 加载模型权重,执行已加载的 RKNN 模型推理。 |
| 后处理 | if (conf > 0.5) ... (C++ 逻辑) | CPU | 解析 NPU 输出的浮点数,计算坐标 (x,y,w,h)。这是简单的逻辑判断,CPU 做这个很快。 |
| RGA 绘图 | imrectangle(src, rect, ...) (librga 库) | RGA | 代码告诉 RGA 硬件:"在 src 这个 NV12 图片的 (x,y) 位置,把像素值改成红色"。RGA 直接修改内存,不用 CPU 逐个像素去画。 |
| 发布 | pub->publish(std::move(msg)) | (无) | 指针传递,零拷贝。 |
节点 3: rk_streamer (推流)
| 流程描述 | 关键代码 / 工具 | 触发的硬件 | 硬件在做什么? |
|---|---|---|---|
| 写入管道 | GstBuffer + memcpy + gst_app_src_push_buffer | CPU/DMA | ROS 图像复制到 GStreamer 缓冲区后写入 appsrc。 |
| 硬件编码 | Pipeline 字符串中的 mpph264enc | VPU (RKVENC) | mpph264enc 插件调用 MPP 库,MPP 库驱动 VPU 硬件。VPU 读取 NV12 原始数据,根据 H.264 算法进行帧内预测、运动估计,输出压缩后的码流。 |
| 网络发送 | rtspclientsink | CPU/网卡 | CPU 将压缩好的小数据包通过网络协议栈发给网卡。 |
端侧依赖安装
在 RK3588S 端侧(Ubuntu 系统)上,需要安装以下基础库:
安装 GStreamer 和 rga
# 1. 安装 GStreamer 及其插件(包含 app 库)
sudo sed -i 's/mirrors.tuna.tsinghua.edu.cn/mirrors.ustc.edu.cn/g' /etc/apt/sources.list
sudo apt-get update

# 编译安装 Rockchip 多媒体组件
sudo apt-get install -y --fix-missing gcc g++ cmake meson ninja-build \
    libdrm-dev libgstreamer1.0-dev libgstreamer-plugins-base1.0-dev \
    gstreamer1.0-plugins-base gstreamer1.0-plugins-good \
    gstreamer1.0-plugins-bad gstreamer1.0-plugins-ugly \
    gstreamer1.0-tools gstreamer1.0-rtsp

# 2. 创建工作目录
sudo mkdir -p /opt/rk_multimedia
sudo chown $USER:$USER /opt/rk_multimedia
cd /opt/rk_multimedia

# 3. 编译安装 MPP (Media Process Platform)
git clone https://github.com/rockchip-linux/mpp.git --depth=1
cd mpp
cd build
cmake -DCMAKE_INSTALL_PREFIX=/usr -DCMAKE_BUILD_TYPE=Release ..
make -j$(nproc)
sudo make install
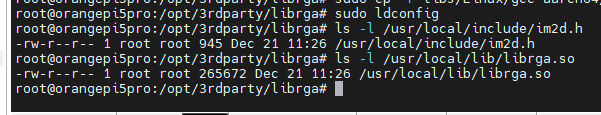
sudo ldconfig
cd ../..

# 4. 安装 librga (使用预编译库)
git clone https://gitee.com/airockchip/librga.git --depth=1
cd librga
sudo cp -r include/* /usr/local/include/
sudo cp -r libs/Linux/gcc-aarch64/* /usr/local/lib/

# 手动创建 pkgconfig 文件
sudo mkdir -p /usr/local/lib/pkgconfig
sudo tee /usr/local/lib/pkgconfig/librga.pc > /dev/null <<EOF
prefix=/usr/local
exec_prefix=\${prefix}
libdir=\${exec_prefix}/lib
includedir=\${prefix}/include

Name: librga
Description: Rockchip RGA 2D graphics acceleration library
Version: 1.10.0
Libs: -L\${libdir} -lrga
Cflags: -I\${includedir}
EOF

sudo ldconfig
cd ..

# 5. 编译安装 gstreamer-rockchip 插件
git clone https://gitee.com/emancipator/gstreamer-rockchip.git gstreamer-rockchip
cd gstreamer-rockchip
export PKG_CONFIG_PATH=/usr/local/lib/pkgconfig:$PKG_CONFIG_PATH
meson setup build --prefix=/usr --buildtype=release
ninja -C build
sudo ninja -C build install

# 6. 更新库缓存并验证
gst-inspect-1.0 | grep mpp
安装 RTSP 推流服务器
# 1. 安装 ROS2 依赖
sudo apt-get install -y ros-humble-image-transport ros-humble-cv-bridge

# 2. 安装 RTSP 推流服务器 (go2rtc)
wget https://github.com/AlexxIT/go2rtc/releases/latest/download/go2rtc_linux_arm64 -O /usr/local/bin/go2rtc
chmod +x /usr/local/bin/go2rtc

# 3. 创建配置文件 /etc/go2rtc.yaml
sudo bash -c 'cat <<EOF > /etc/go2rtc.yaml
streams:
  camera: null

api:
  listen: ":1984"

rtsp:
  listen: ":8554"

webrtc:
  listen: ":8555"
  candidates:
    - 192.168.22.219:8555 # 请修改为你的板卡实际 IP
EOF'

# 4. 设置go2rtc开机自启动 (Systemd 服务)
sudo bash -c 'cat <<EOF > /etc/systemd/system/go2rtc.service
[Unit]
Description=Go2RTC Media Server
After=network.target

[Service]
ExecStart=/usr/local/bin/go2rtc -c /etc/go2rtc.yaml
WorkingDirectory=/etc
Restart=always
User=root

[Install]
WantedBy=multi-user.target
EOF'

# 5. 启用并启动服务
sudo systemctl daemon-reload
sudo systemctl enable go2rtc
sudo systemctl start go2rtc
RKNN-NPU 部署
在进行 NPU 推理开发前,必须确保系统已启用 RGA 硬件加速驱动,并安装了用户态库文件 (librga)。
RGA (Raster Graphic Acceleration Unit)是一个独立的 2D 硬件加速器,可用于加速点/线绘制,执行图像缩放、旋转、bitBlt、alpha 混合等常见的 2D 图形操作。
编译与启动视觉节点
先按资源页准备模型并复制到 /opt/rknn-toolkit2-lite/yolov8.rknn,再在端侧 ROS 工作区执行:
cd /mnt/nfs/hy_ros
source /opt/ros/humble/setup.bash
colcon build --packages-select rk_camera rk_inference rk_streamer
source install/setup.bash
# 三个独立进程,适合逐项调试;各终端先加载相同工作区环境。
ros2 launch rk_camera rk_camera.launch.py
ros2 launch rk_inference rk_inference.launch.py
ros2 launch rk_streamer rk_streamer.launch.py
以上三个命令各占一个终端。若使用现有同进程容器入口,需同时编译其依赖:
colcon build --packages-up-to all_launch rk_camera rk_inference rk_streamer
source install/setup.bash
ros2 launch all_launch all_launch.launch.py
使用统一启动前,按可视化配置安装 Foxglove Bridge,并安装组件运行依赖:sudo apt install -y ros-humble-rclcpp-components。上面的构建命令同时编译基础系统和三个视觉包。
统一入口同时启动 UART、EKF、URDF 和 Foxglove。先确认底盘串口可用,并停止同名的独立节点。雷达、SLAM、Nav2 和语音节点按对应章节另行启动。
RTSP 推流
当 rk_streamer 正常运行后,它会主动将视频流推送到 rtsp://127.0.0.1:8554/camera。
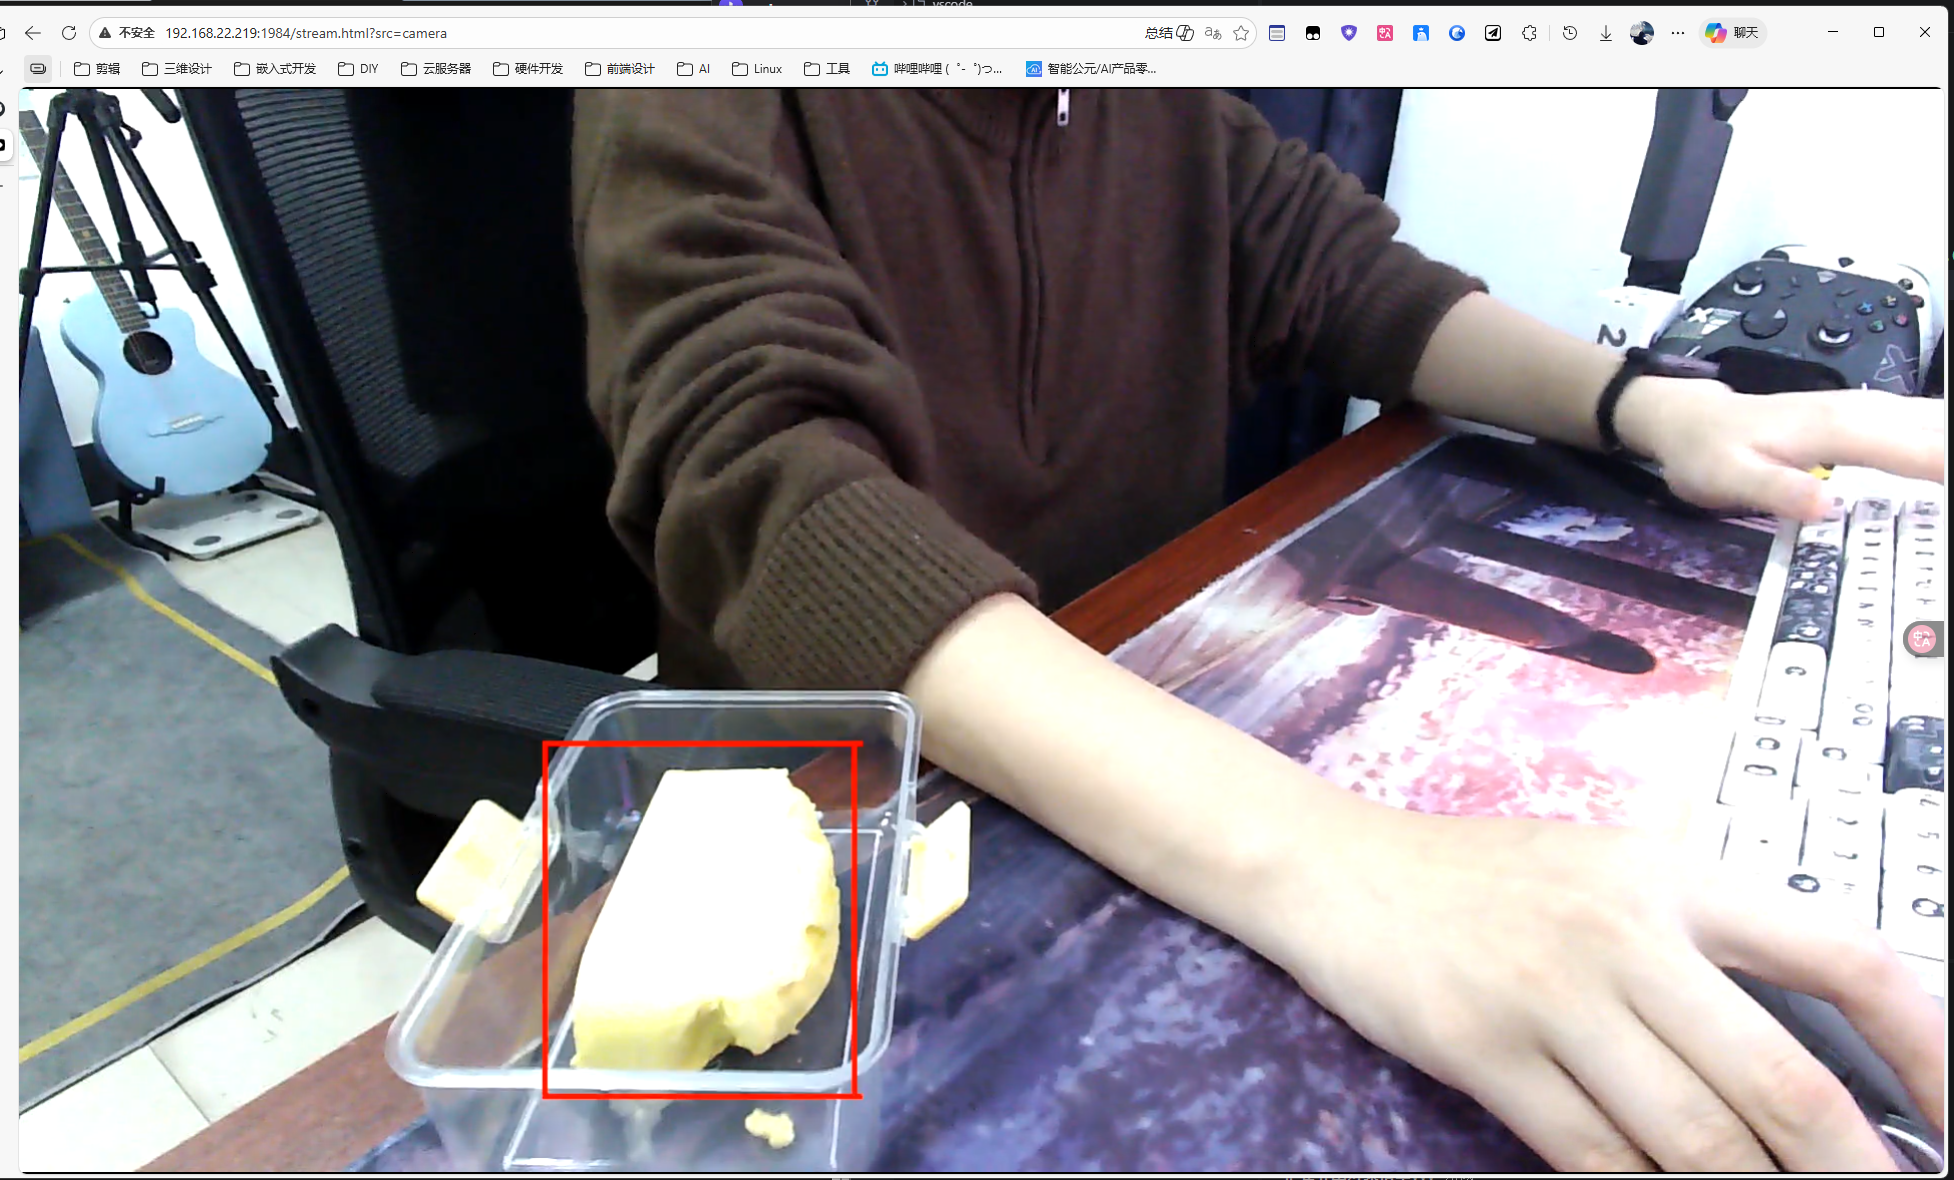
在网页输入 http://192.168.22.219:1984/stream.html?src=camera 即可查看推流视频。
完成后检查
ros2 topic hz /yolo/image_raw能看到持续发布的采集图像,/yolo/image_infer有检测后的图像输出。将黄油放入摄像头画面,网页视频中能看到对应标注框。
go2rtc 服务正常,网页画面持续更新;将示例
192.168.22.219换成实际板卡 IP。
完成检测与推流后,继续SLAM 建图与定位。视觉输出当前是标注图像;用于自动任务的目标坐标接口仍需按导航章节接通。